Nodum
← Nazaj na projekte
2025/26 Prototip

Argus

Avtonomno zaznavanje uhajanj z zraka — preizkušeno na delujočem prototipu.
TU GrazOMVESP32Raspberry PiTermalno slikanje3D tisk / CNC
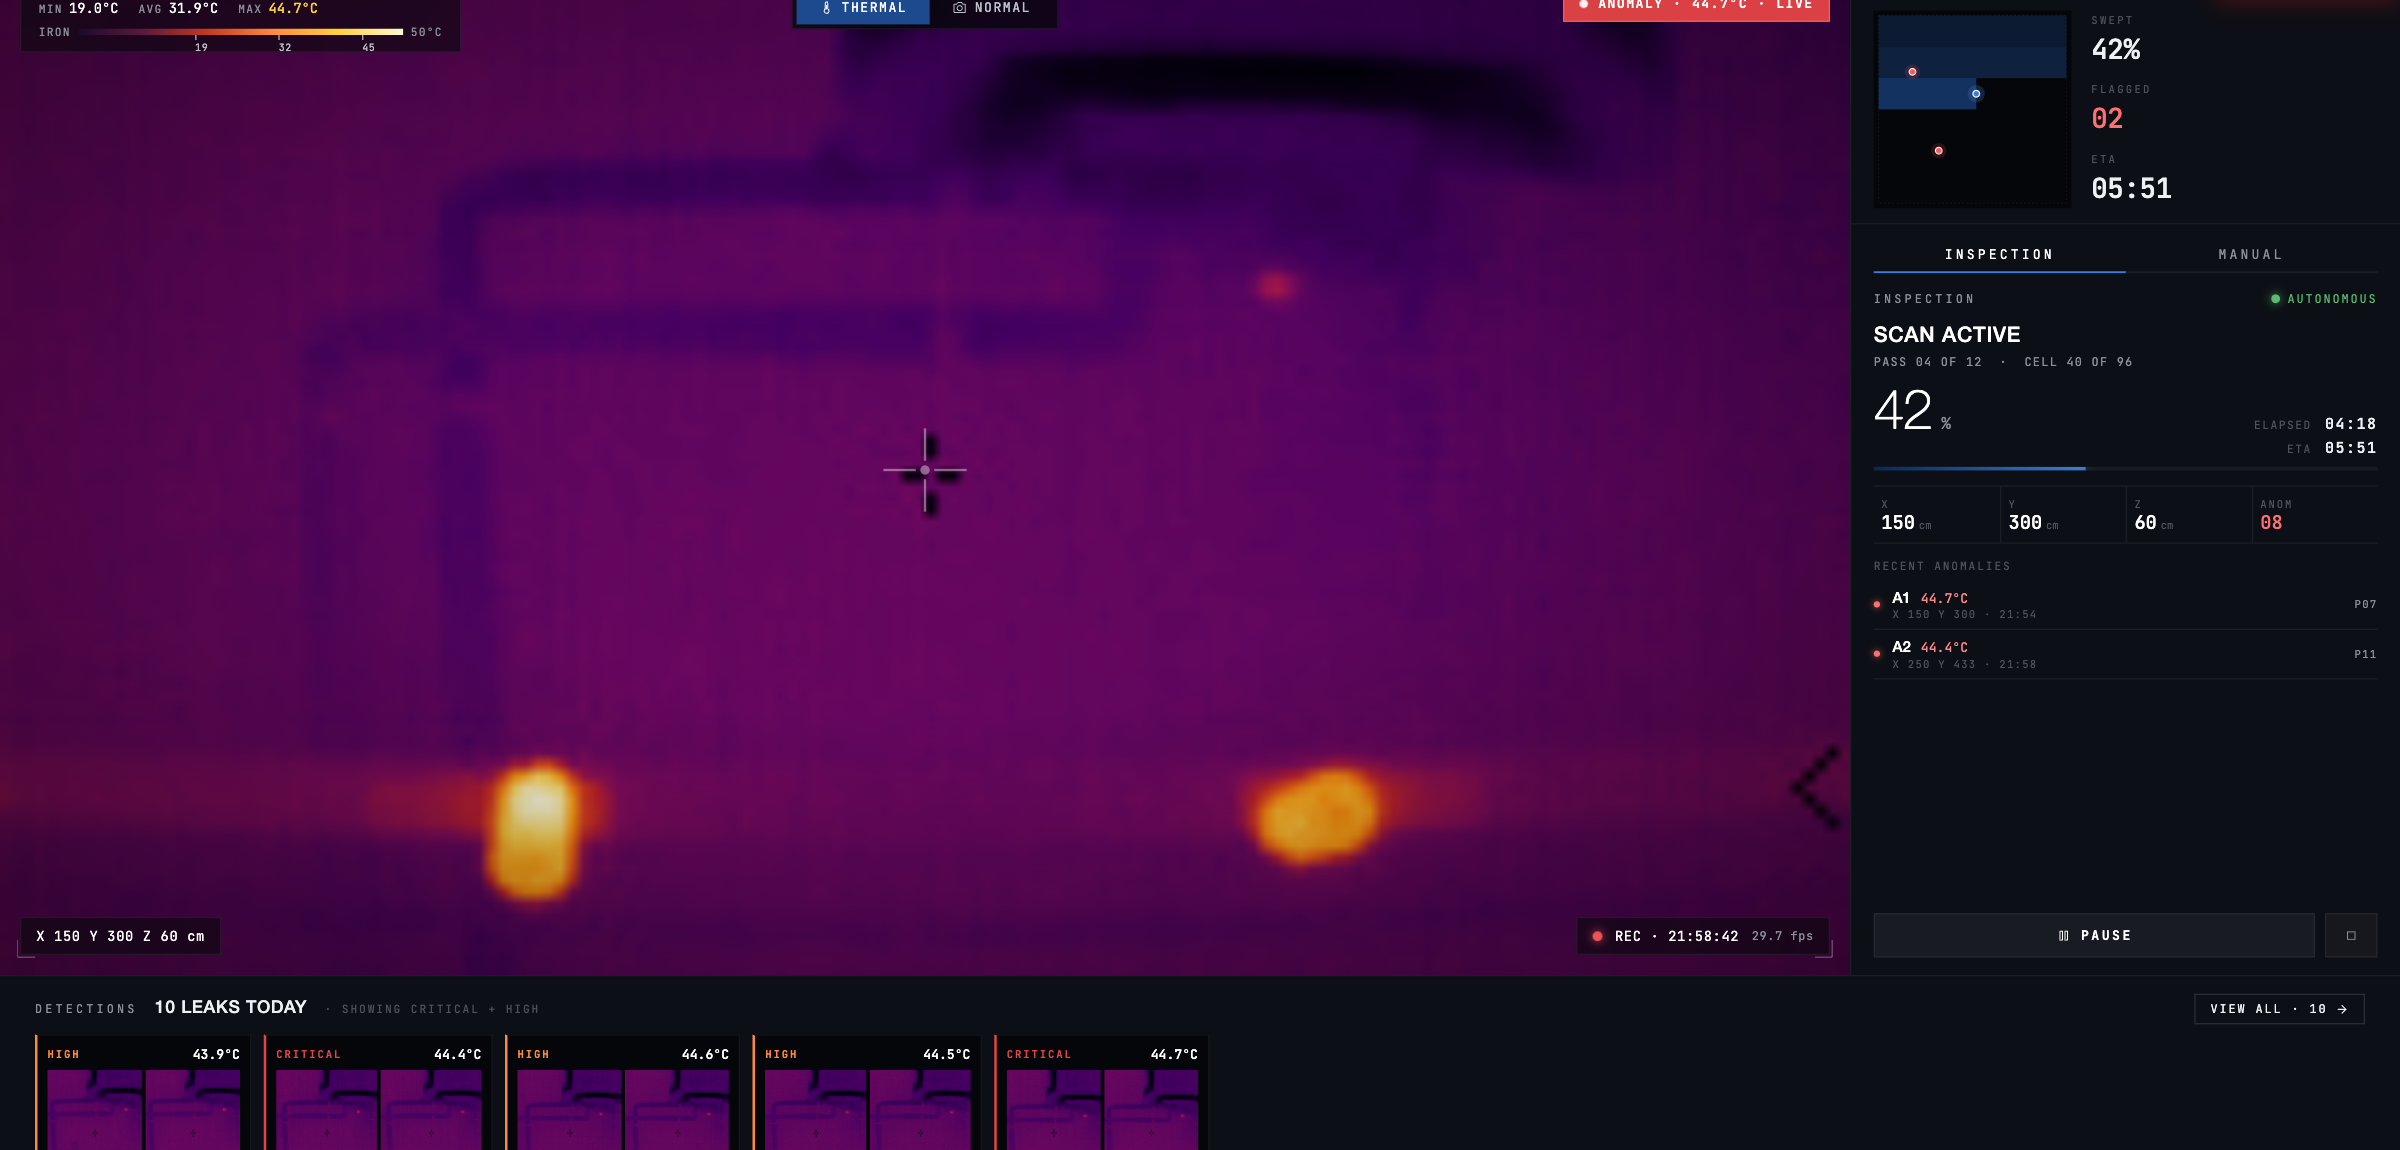
Argus — live demo Odpri v novem zavihku ↗
Vmesnik Argus s termalnim posnetkom in označenimi anomalijami
Odpri live demo ↗
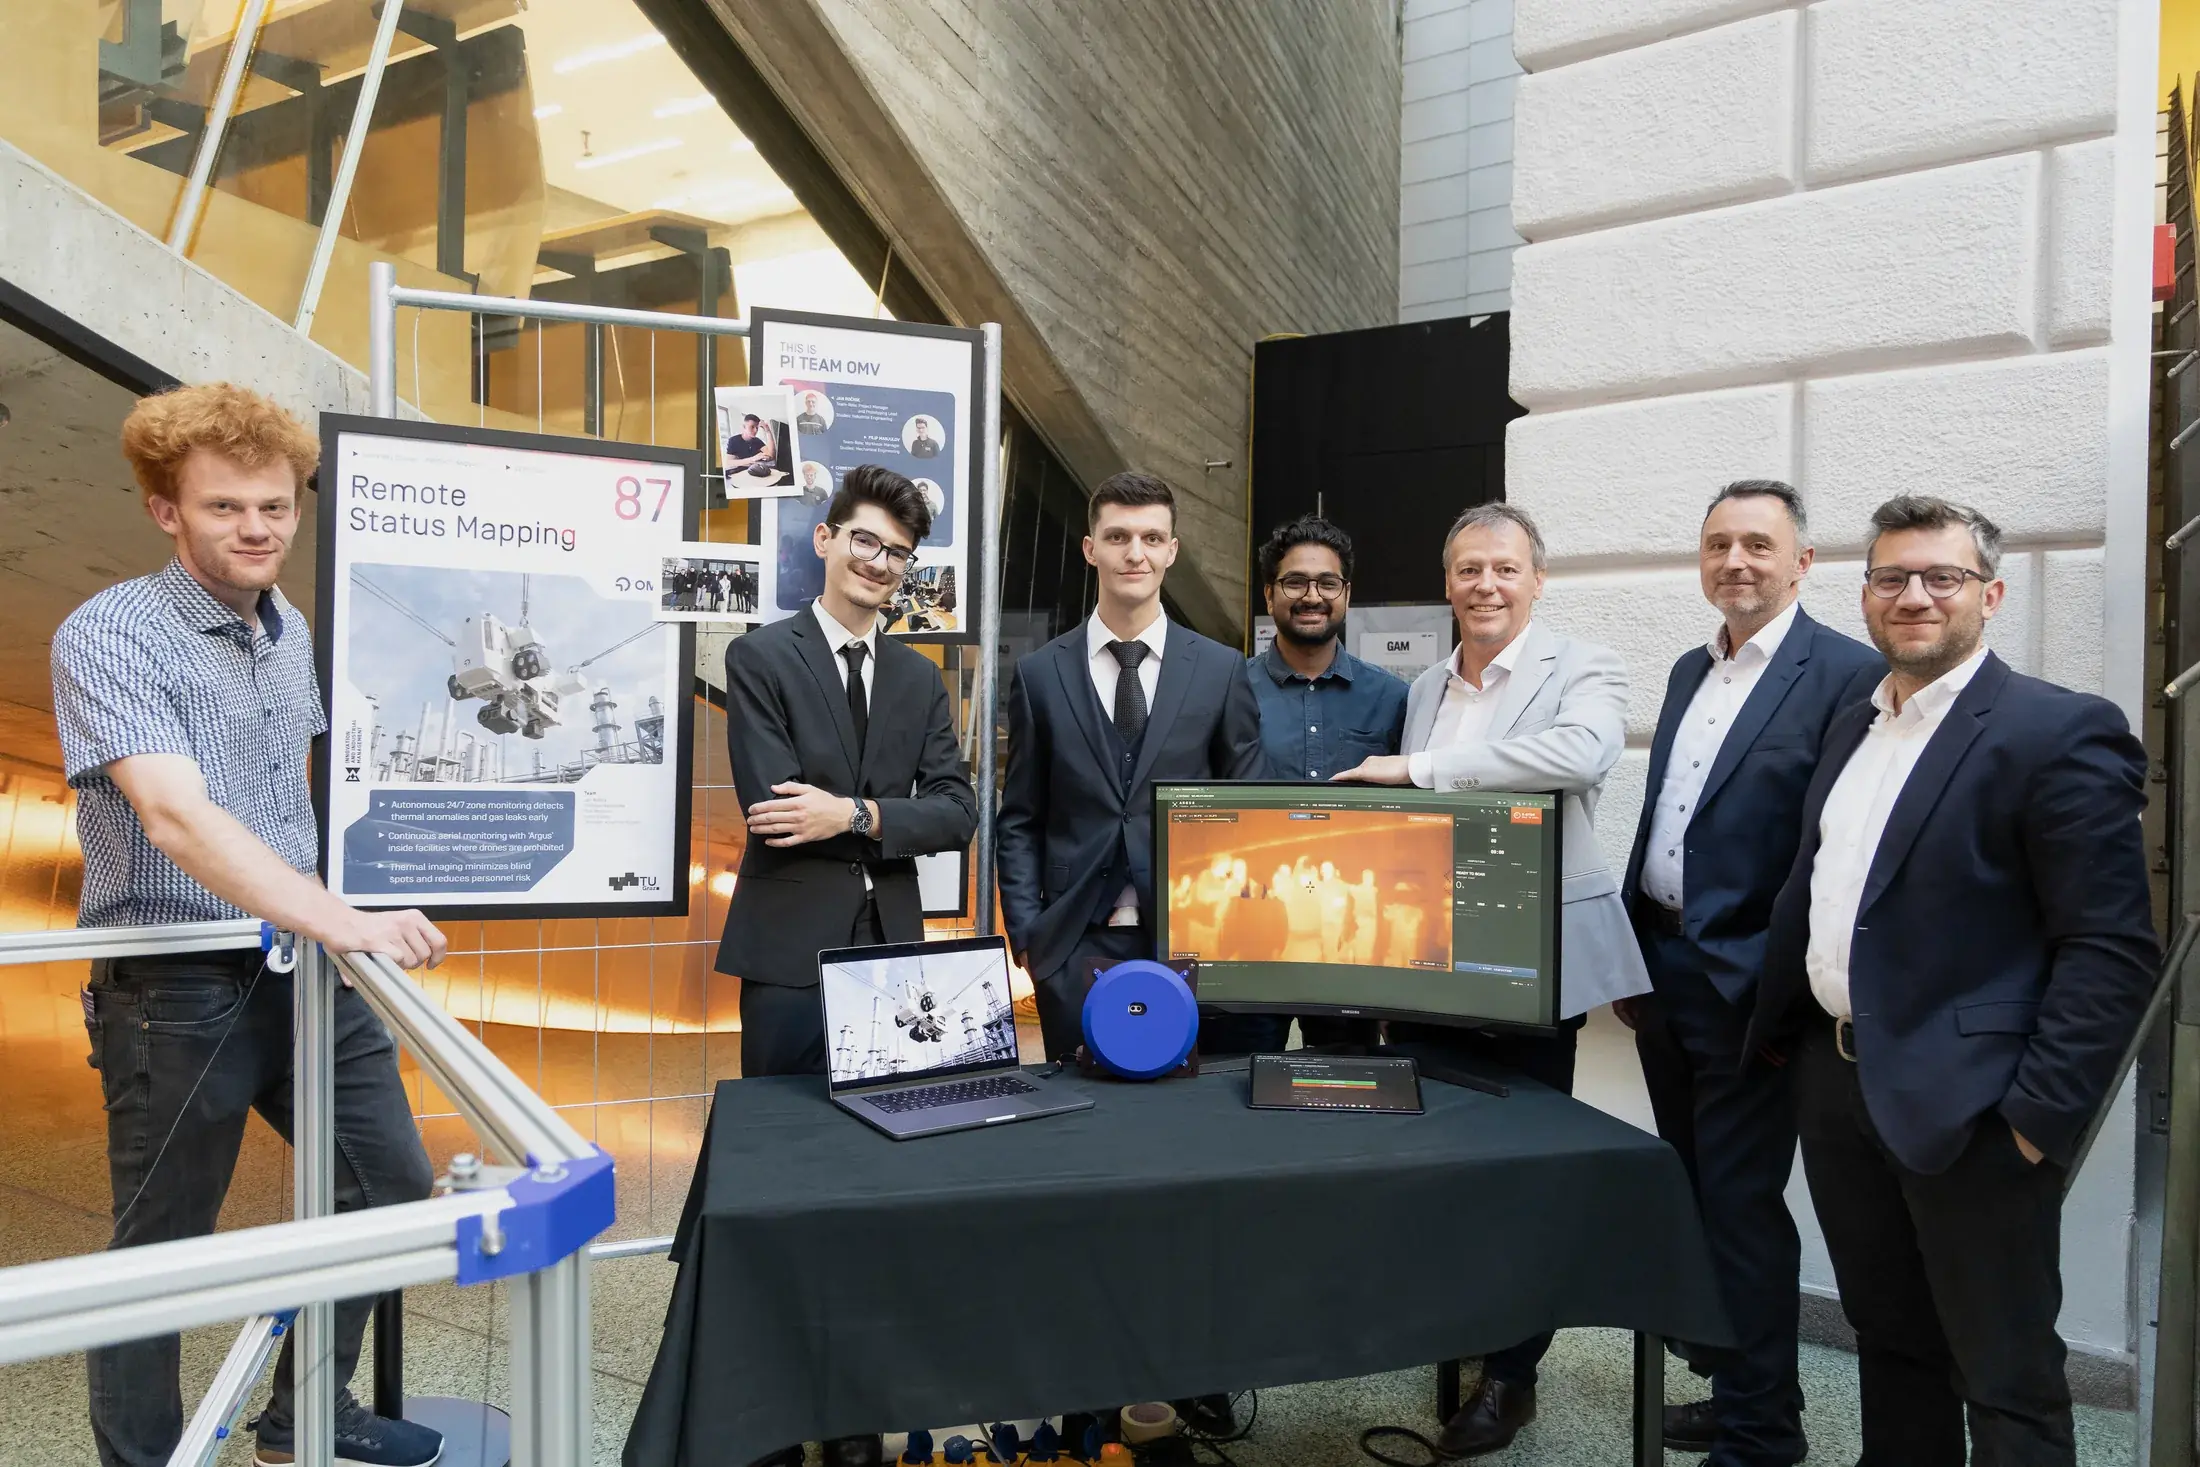
Ekipa Argus s partnerji OMV ob predstavitvenem panoju na TU Graz
Ekipa in partnerji OMV ob zaključni predstavitvi na TU Graz.

Pregled

Argus je nastal pri predmetu "Product Innovation" na TU Graz (Innovation and Industrial Management), kot multidisciplinarni projekt z industrijskim partnerjem OMV. Izziv: rafinerije morajo cevno infrastrukturo nadzorovati 24/7, da uhajanje ujamejo zgodaj. Ročni obhodi in fiksni senzorji puščajo slepe pege, droni pa so v teh objektih prepovedani.

Ključna ideja: rafinerije so že same po sebi vroče, zato absolutna temperatura pove malo — pravi signal je sprememba med dvema pregledoma iste točke. Argus to reši s senzorsko glavo, obešeno na štiri jeklenice, sidrane v vogalih obrata. Glava se giblje po ponovljivih koordinatah nad obratom, v zračnem prostoru, kjer so droni prepovedani, in vsak termalni posnetek primerja s prejšnjim posnetkom iste točke.

Kako deluje

Ogrodje — mehanika, elektronika, krmiljenje

Ekipa je zgradila delujoč prototip: kabelsko vodeno inšpekcijsko ogrodje, ki ponavlja natančne prelete. Elektronika stoji na ESP32 in Raspberry Pi, mehanski deli — motorni nosilci, spojne plošče in centralna enota — pa so 3D-tiskani oziroma CNC-izrezani po lastnih načrtih.

Sistemska shema Argusa: napajanje, komunikacija in mehanski sklop Centralna pregledovalna enota Krmilna enota Mehanski del Power Bank 5 V / 5 A FLIR One Pro Raspberry Pi 5 USB-C 25 W USB ESP32 HTTP · Wi-Fi 4× DRV8825 STEP / DIR 24 V → 5 V 24 V napajalnik E-STOP 4× NEMA17 Navijalni bobni Dyneema vrvi Premik senzorske glave
Motorji ostanejo na tleh. Navzgor gre samo senzorska glava, obešena na štiri vrvi.
Pot izračuna gibanja: iz ciljne koordinate v korake štirih motorjev Vhodni podatki Izračun na ESP32 Ukaz za premik Ciljne koordinate x · y · z Geometrija obrata Inverzna kinematika Dolžine vrvi L1–L4 Razlika do trenutnih Pretvorba v korake Sinhronizacija STEP impulzi 4× NEMA17 Usklajen premik glave
Ponovljivost je vse: primerjava dveh preletov ima smisel le, če sta res z istega mesta.

Algoritem — zaznava sprememb

Algoritem primerja termalne posnetke na fiksnih koordinatah med posameznimi preleti, odstrani šum in vsak prehod praga označi kot anomalijo — namesto da bi presojal po eni sami absolutni meritvi.

Algoritem zaznavanja: razlika med dvema preletoma iste točke Vhodni podatki Obdelava Rezultat Referenčni prelet Trenutni prelet Razlika ΔT Temperaturni prag Filtriranje drobnih območij Izpolnjuje kriterije? Nadaljuj prelet Označi anomalijo Prikaz v ARGUS NE DA
Nič od tega ne presoja ene same absolutne meritve.

Vmesnik — pregled v realnem času

Vmesnik sproti pokaže vsako označeno lokacijo in posnetek: pokritost preleta, število zaznanih anomalij in primerjavo prejšnjega ter trenutnega posnetka za vsako mesto. Dejanski vmesnik odpreš v live demu zgoraj.
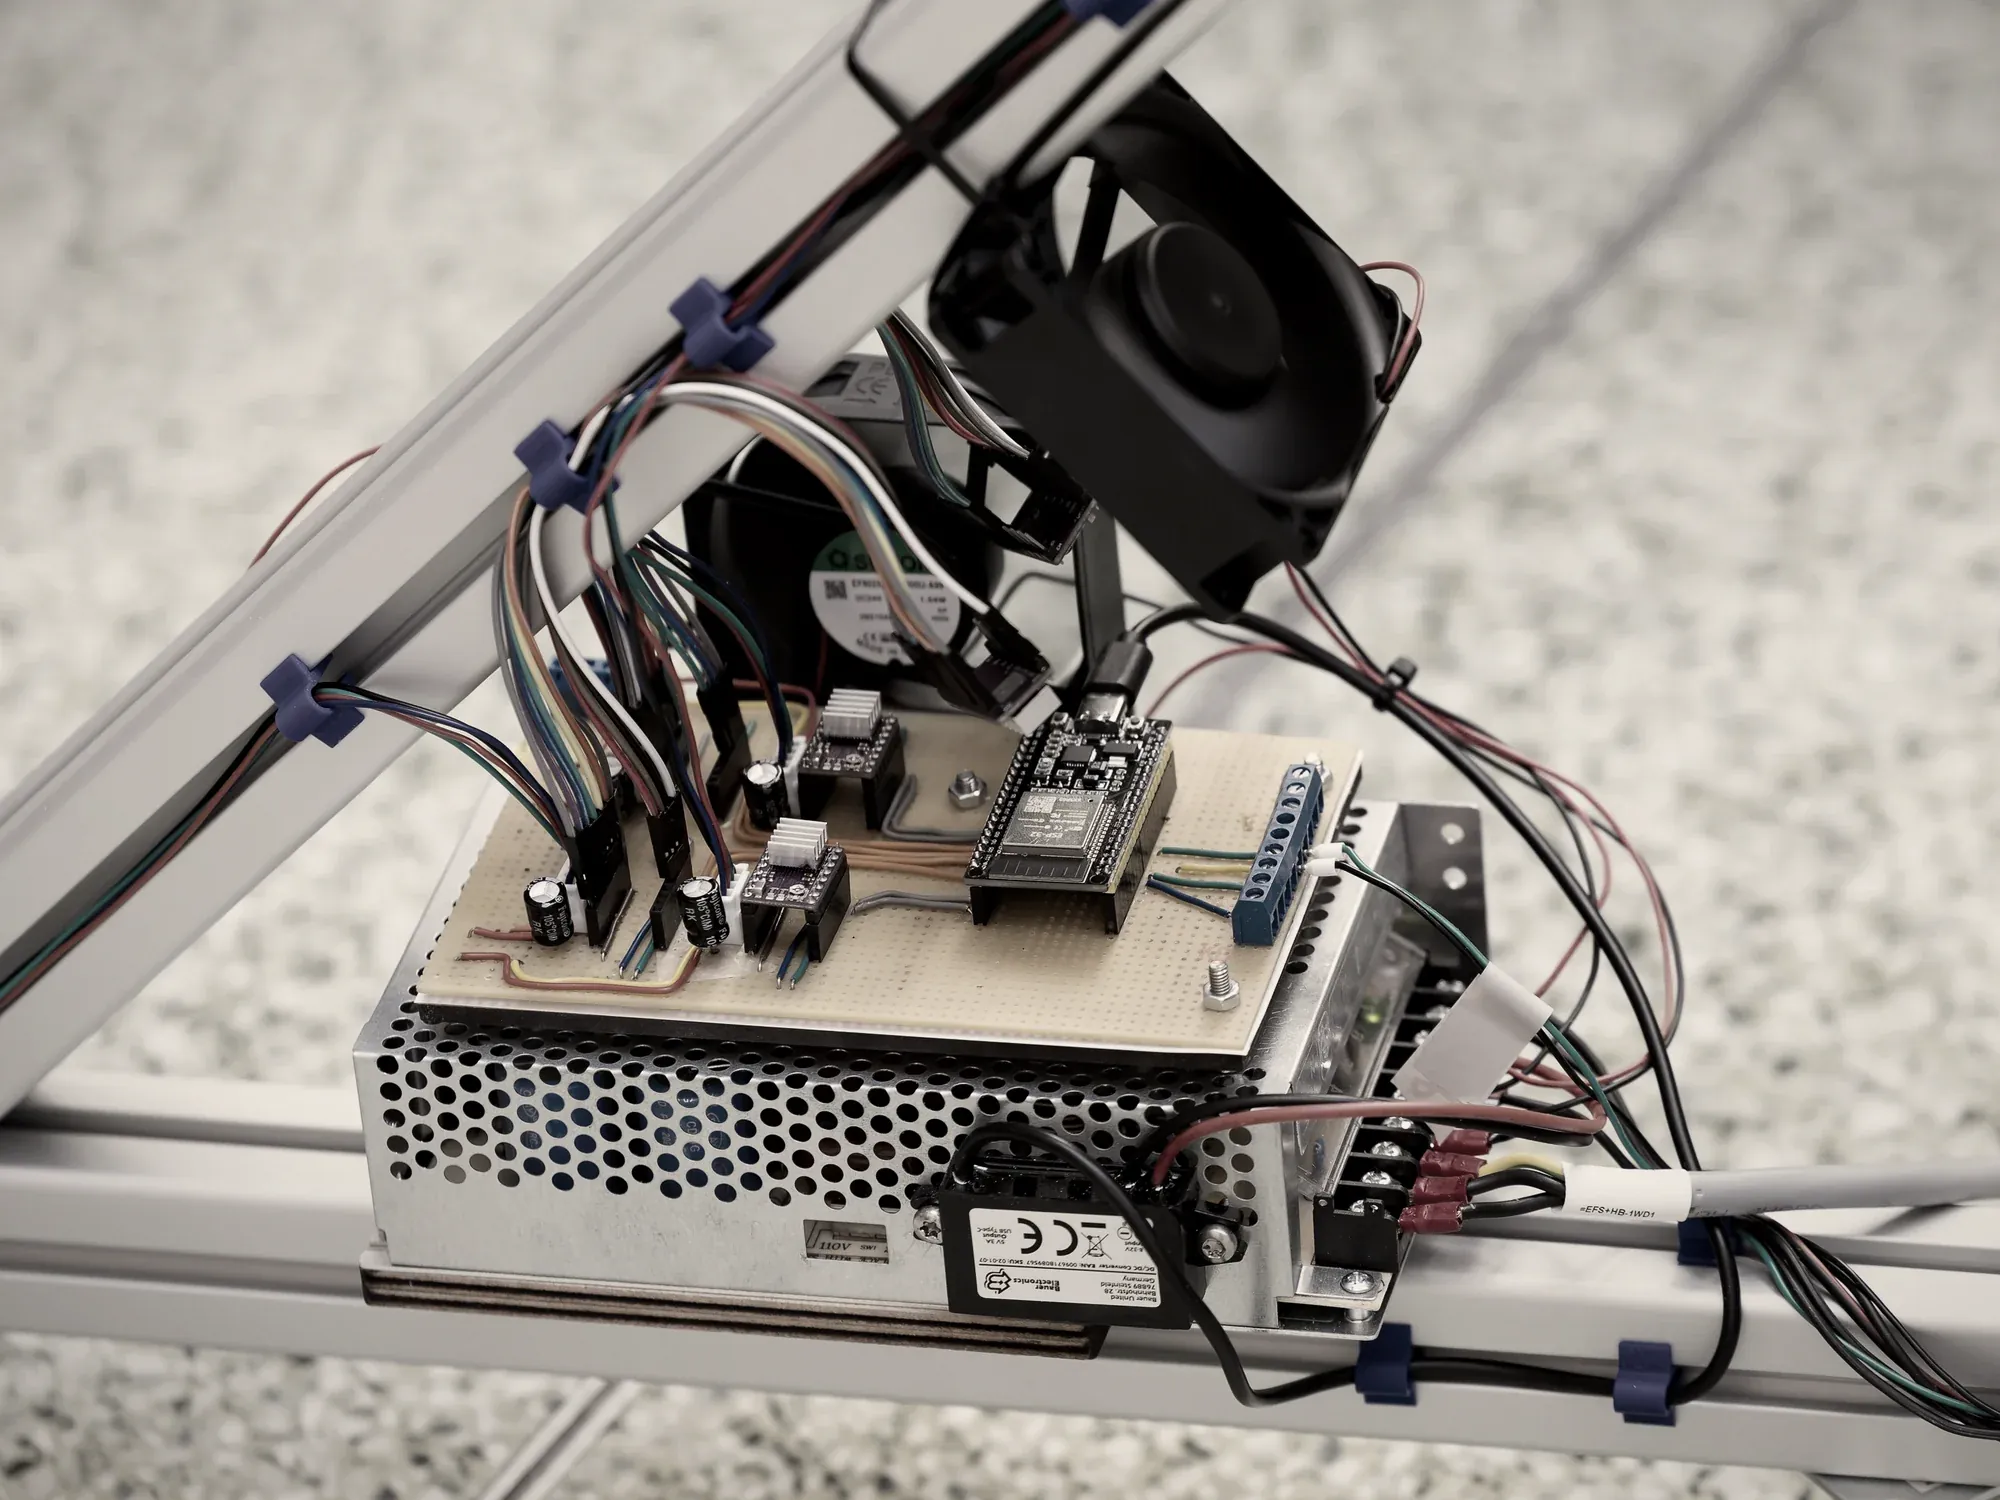
Bližnji posnetek krmilne enote: ESP32 na perfboardu, gonilniki DRV8825 in napajalnik
Krmilna enota: ESP32 na lastnem perfboardu, štirje gonilniki DRV8825 in 24 V napajalnik.

Zakaj je pomembno za OMV

Zgodaj zaznano uhajanje pomeni, da ni izrednega izklopa, ni okoljske škode in nikogar ni treba poslati v nevarno cono. Poleg prototipa je ekipa zasnovala tudi koncept za resnično industrijsko postavitev in preverila regulativno ter patentno izvedljivost: motorji ostanejo na tleh, senzorska glava z nizko porabo pa ustreza standardnim industrijskim varnostnim predpisom.

Posledice puščanja: od izgube produkta do višjih stroškov obratovanja Puščanje Izguba produkta Finančna izguba Okoljske posledice Regulativne zahteve Varnostno tveganje Požar ali eksplozija Višji stroški obratovanja
Zgodaj zaznano uhajanje ustavi to verigo, preden se sploh začne.
Nodum · osebni portfolio
LinkedIn ↗